


***Clique aqui e siga o nosso instagram Espalhe Boas Notícias***
Por quase 70 anos, inventores e pesquisadores se dedicaram ao desenvolvimento de robôs. No entanto, essas máquinas sempre foram movidas por motores, que são uma tecnologia de 200 anos. Como resultado, os robôs não têm a adaptabilidade e a mobilidade encontradas nas criaturas vivas.
Agora, pesquisadores da ETH Zurich e do Instituto Max Planck de Sistemas Inteligentes criaram um avanço: uma perna robótica alimentada por músculos eletro-hidráulicos artificiais. Modelada a partir de criaturas vivas, esta perna robótica inovadora não é apenas mais eficiente em termos de energia do que os designs convencionais, mas também capaz de saltos altos, movimentos rápidos e detecção e reação de obstáculos – tudo sem a necessidade de sensores complexos.
Veja vídeo https://youtu.be/0AVJwRB-02M
A perna robótica utiliza músculos extensores e flexores, assim como em humanos e animais, para permitir o movimento em ambas as direções. Esses atuadores eletro-hidráulicos, conhecidos como HASELs, são conectados ao esqueleto por meio de tendões. Eles consistem em sacos plásticos cheios de óleo com eletrodos pretos em ambos os lados, que, quando a tensão é aplicada, criam um movimento semelhante à forma como a eletricidade estática atrai objetos.
Usando um código de computador para se comunicar com amplificadores de alta voltagem, os pesquisadores podem controlar com precisão a contração e extensão desses atuadores, resultando em movimentos musculares coordenados semelhantes aos encontrados em criaturas vivas: à medida que um músculo encurta, sua contraparte se alonga.
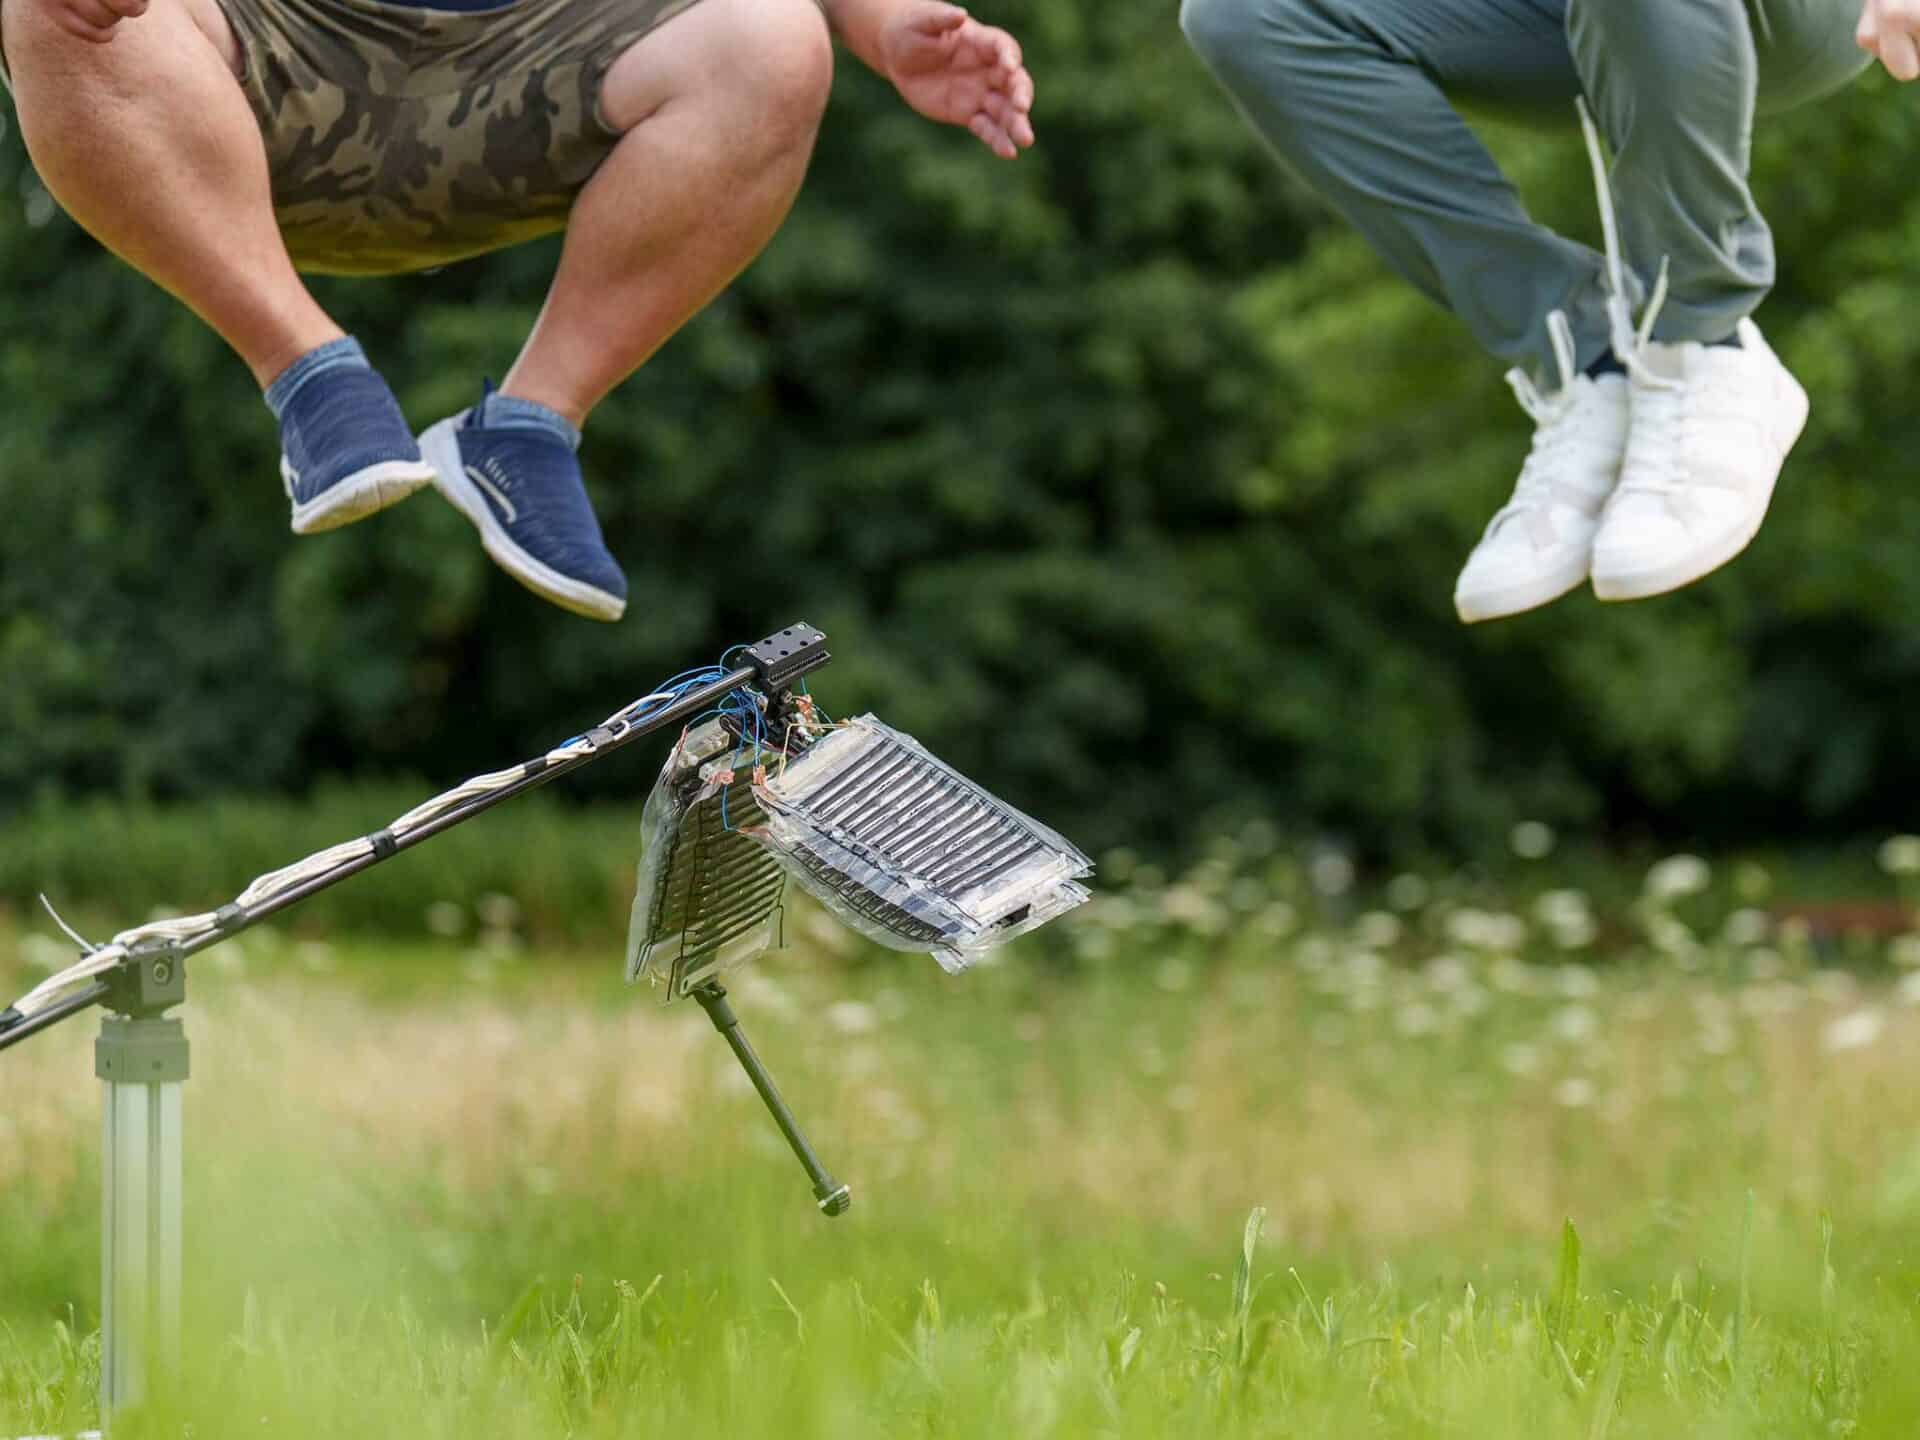
Foto: ETH Zurich/Instituto Max Planck
Os pesquisadores compararam a eficiência do consumo de energia de sua perna robótica com a de uma perna robótica tradicional acionada por um motor elétrico. Eles examinaram quanta energia é convertida em calor desnecessariamente.
Em contraste, a perna eletro-hidráulica mantém uma temperatura consistente por causa de seu músculo artificial eletrostático. Buchner ilustrou isso comparando-o com o exemplo de um balão e cabelo, onde o cabelo permanece preso ao balão por um período prolongado.
“É como o exemplo com o balão e o cabelo, onde o cabelo fica preso ao balão por um bom tempo”, Buchner acrescenta. “Normalmente, os robôs movidos a motor elétrico precisam de gerenciamento de calor, o que requer dissipadores de calor ou ventiladores adicionais para difundir o calor para o ar. Nosso sistema não exige isso”, diz Toshihiko Fukushima.
A capacidade da perna robótica de pular explosivamente é baseada em sua capacidade de levantar seu próprio peso. Os pesquisadores também demonstraram a alta adaptabilidade da perna robótica, o que é particularmente crucial para a robótica leve. Katzschmann explicou que elasticidade suficiente no sistema músculo-esquelético é essencial para uma adaptação flexível a diferentes terrenos. Ele enfatizou que, semelhante às criaturas vivas, navegar em superfícies irregulares torna-se significativamente mais desafiador se os joelhos não puderem dobrar, como ao descer da calçada para a estrada.
Em contraste com os motores elétricos, que precisam de sensores para determinar constantemente o ângulo da perna robótica, o músculo artificial se ajusta à posição apropriada por meio da interação ambiental. Fukushima esclareceu que é acionado por apenas dois sinais de entrada: um para dobrar a junta e outro para estendê-la.
Fukushima explica: “Adaptar-se ao terreno é um aspecto fundamental. Quando uma pessoa pousa depois de pular no ar, ela não precisa pensar com antecedência se deve dobrar os joelhos em um ângulo de 90 graus ou 70 graus.
O mesmo princípio se aplica ao sistema musculoesquelético da perna robótica, pois ao pousar, a articulação da perna se move adaptativamente em um ângulo adequado com base na dureza ou maciez da superfície.
O campo dos atuadores eletro-hidráulicos é relativamente novo, tendo surgido há apenas seis anos. É essencial reconhecer o potencial de inovação disruptiva que vem da introdução de novos conceitos de hardware, como o uso de músculos artificiais. Embora os atuadores eletro-hidráulicos possam não ser adequados para máquinas pesadas em canteiros de obras, eles oferecem vantagens específicas sobre os motores elétricos padrão, especialmente em aplicações como garras.
Trabalhos futuros devem se concentrar em superar essas limitações para desenvolver robôs ambulantes reais com músculos artificiais. “Se combinarmos a perna robótica em um robô quadrúpede ou um robô humanóide com duas pernas, talvez um dia, quando for alimentado por bateria, possamos implantá-lo como um robô de resgate.”
Fonte: Techexplorist – Foto: freepik